Domain ynxx.de kaufen?
Wir ziehen mit dem Projekt
ynxx.de um.
Sind Sie am Kauf der Domain
ynxx.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain ynxx.de kaufen?
Wie funktioniert ein Greifmechanismus und welche verschiedenen Arten von Greifmechanismen gibt es?
Ein Greifmechanismus funktioniert, indem er Objekte mit Hilfe von Greifbacken oder Fingern ergreift und festhält. Es gibt verschiedene Arten von Greifmechanismen, wie zum Beispiel pneumatische, hydraulische oder elektrische Greifer, die je nach Anwendungsbereich und Anforderungen eingesetzt werden können. Jeder Greifmechanismus verfügt über spezifische Merkmale und Eigenschaften, die es ermöglichen, Objekte sicher zu greifen und zu transportieren. **
Was sind verschiedene Arten von Greifmechanismen und wie werden sie in der Industrie eingesetzt?
Verschiedene Arten von Greifmechanismen sind zum Beispiel pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Sie werden in der Industrie eingesetzt, um Objekte zu greifen, zu transportieren und zu positionieren. Je nach Anforderungen und Einsatzgebiet werden die Greifmechanismen entsprechend ausgewählt und eingesetzt. **


Ähnliche Suchbegriffe für Greifmechanismen
Top-Angebote
Produkte zum Begriff Greifmechanismen:
-
ABB ITS-DR-ORCL Driver, Oracle 11G Datenbank2CQG150505S4061 ITS-DR-ORCL Der Treiber ITS-DR-ORCL wird für die Einbindung von Oracle 11G Datenbanken benutzt. Dieser Treiber benötigt als Voraussetzung mindestens eine Grundvariante vom Integra Supervisor (IST-XXX-SUP).1491,75 €*Versand: 5,90 €Sichere Weiterleitung zum Anbieter
-
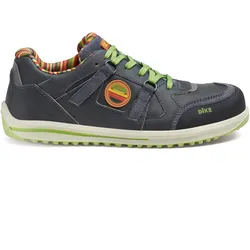
Sicherheitshalbschuhe S3 "RAVING RANKING" anthrazit - 38 - grauUmweltfreundlich Sicherheitshalbschuhe Die Sicherheitshalbschuhe S3 "RAVING RANKING" von DIKE® in der Farbe anthrazit sind die idealen Begleiter für Ihren Arbeitsalltag. Das Obermaterial aus vollnarbigem recycelbarem Nappaleder mit pull-up Einsätzen aus PU ist besonders robust. Das Innenfutter Solidbreath® ist mit offenen Zellen, die das Schwitzen der Füße und unangenehme Gerüche verhindern. Die herausnehmbare Einlegesohle aus recyceltem EVA ist anatomisch geformt. Die Laufsohle aus umweltfreundlichem und kompaktem PU ist besonders rutschsicher. Die Zwischensohle aus recycelbarem PU-Schaum bietet hervorragende Dämpfung. Um die nötige Sicherheit kümmert sich der HighSafe-Tex® Durchtrittschutz und die Schutzkappe aus Aluminium. Verschlossen werden die Halbschuhe mit einer klassischen Schnürung. Besonderheiten Robustes Obermaterial Solidbreath® Futter, für trockene Füße Herausnehmbare, recycelte Einlegesohle Rutschsichere Laufsohle, umweltfreundlich HighSafe-Tex® Durchtrittschutz Spezifikationen Obermaterial: Leder Futter: Solidbreath®Sohle: PU Schutzkappe: Aluminium Durchtrittschutz: Textil Normen: EN ISO 20345 S3 SRC118,90 €*Versand: 6,95 €Sichere Weiterleitung zum Anbieter
-
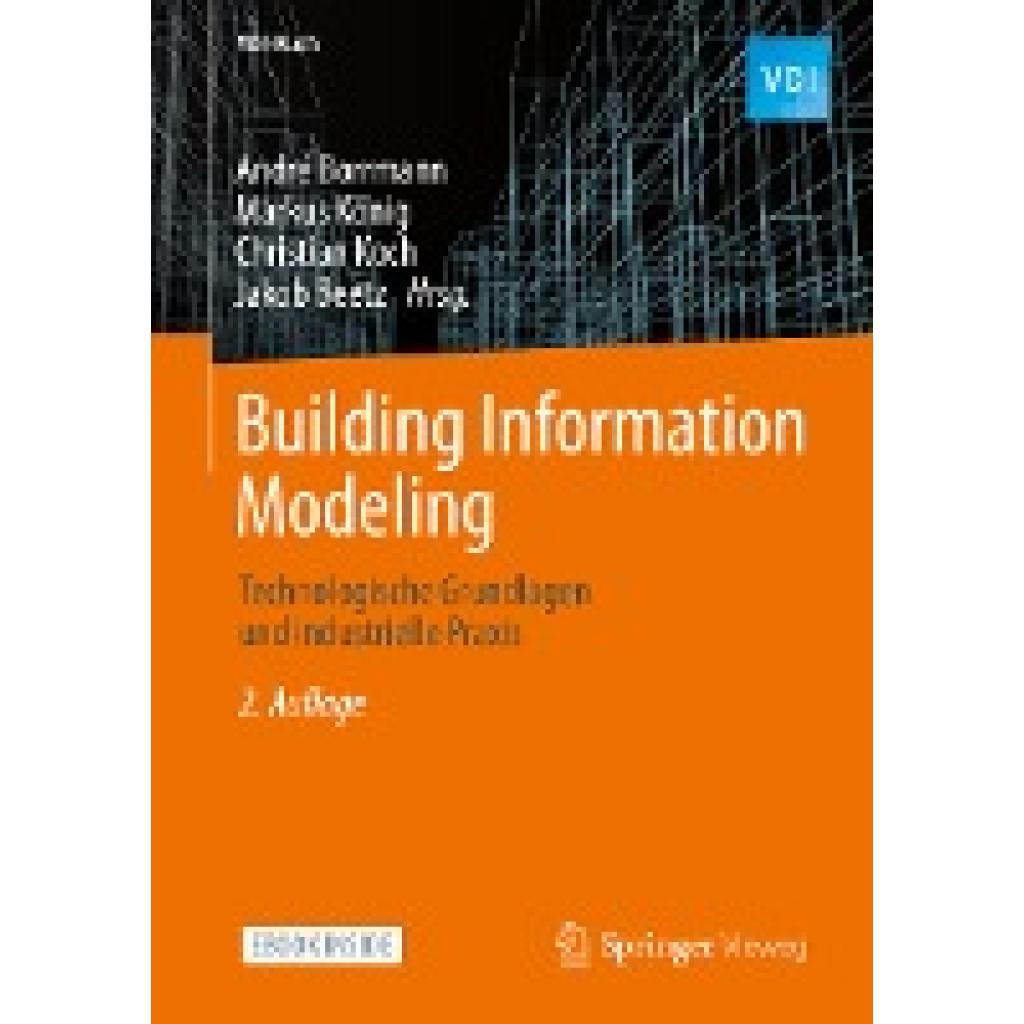
Building Information ModelingBuilding Information Modeling , Technologische Grundlagen und industrielle Praxis , Handschuhe, Mützen & Schwämme > Autopflege & Aufbereitung , Auflage: 2., akt. Aufl. 2021, Erscheinungsjahr: 20211229, Inhalt/Anzahl: 1, Inhalt/Anzahl: 1, Beilage: Book + eBook, Titel der Reihe: VDI-Karriere##, Redaktion: Borrmann, André~König, Markus~Koch, Christian~Beetz, Jakob, Auflage: 21002, Auflage/Ausgabe: 2., akt. Aufl. 2021, Seitenzahl/Blattzahl: 868, Abbildungen: 388 Abbildungen, 314 Abbildungen in Farbe. Book + eBook., Themenüberschrift: TECHNOLOGY & ENGINEERING / Construction / General, Keyword: Bauprozesssimulation;Building Information Modeling;Datenmanagement;Datenverwaltung;computergestütztes kollaboratives Arbeiten;geometrische Modellierung, Fachschema: Bau / Bauberufe~Bauberuf~CAD - Computer Aided Design~CAM - Computer Aided Manufacturing ~F u. E (Forschung und Entwicklung)~Ingenieurwissenschaft - Ingenieurwissenschaftler~Business / Management~Management~Maschinenbau~Wissenschaft~Technik / Soziologie, Politik, Recht, Wirtschaft~Informationstechnologie~IT~Technologie / Informationstechnologie~Bau / Hochbau~Hochbau~EDV / Theorie / Allgemeines, Fachkategorie: Industrielle Anwendungen der wissenschaftlichen Forschung und technologische Innovation~Bauhandwerk~Umweltwissenschaften, Umwelttechnik~Computer-Aided Design (CAD)~Informationstechnik (IT), allgemeine Themen~Hochbau und Baustoffe~Computeranwendungen in Industrie und Technologie, Imprint-Titels: Springer Vieweg, Warengruppe: HC/Bau- und Umwelttechnik, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Sender’s product category: BUNDLE, Länge: 245, Breite: 177, Höhe: 51, Gewicht: 1674, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,129,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in der Robotik eingesetzt?
Es gibt drei Hauptarten von Greifmechanismen in der Robotik: parallele Greifer, Finger-Greifer und Saugnäpfe. Parallele Greifer werden verwendet, um Objekte mit parallelen Backen zu greifen, während Finger-Greifer flexible Finger haben, um verschiedene Formen zu greifen. Saugnäpfe werden eingesetzt, um Objekte mit glatten Oberflächen durch Vakuum zu greifen. **
-
Was ist eine Index Suchmaschine?
Was ist eine Index Suchmaschine? Eine Index Suchmaschine ist eine spezielle Art von Suchmaschine, die das Internet nach Inhalten durchsucht und diese in einem Index speichert. Dieser Index wird dann verwendet, um Suchanfragen von Benutzern zu beantworten und relevante Ergebnisse zurückzugeben. Index Suchmaschinen verwenden komplexe Algorithmen, um die Relevanz von Webseiten für bestimmte Suchanfragen zu bestimmen. Beispiele für Index Suchmaschinen sind Google, Bing und Yahoo. Sie spielen eine wichtige Rolle dabei, Benutzern dabei zu helfen, relevante Informationen im Internet zu finden. **
-
Was sind die unterschiedlichen Arten von Greifmechanismen, die in der Robotik und Fertigungstechnik zur Anwendung kommen?
Die verschiedenen Arten von Greifmechanismen in der Robotik und Fertigungstechnik sind pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Pneumatische Greifer verwenden Druckluft, um Objekte zu greifen und zu halten. Elektrische Greifer nutzen elektrische Motoren, um Objekte zu greifen, während hydraulische Greifer Hydraulikflüssigkeit verwenden, um Kraft aufzubauen und Objekte zu greifen. **
-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in verschiedenen technischen Anwendungen eingesetzt?
Die verschiedenen Arten von Greifmechanismen sind pneumatische, hydraulische und elektrische Greifer. Pneumatische Greifer werden häufig in der Automatisierungstechnik eingesetzt, hydraulische Greifer in schweren Lastenanwendungen und elektrische Greifer in präzisen und sensiblen Anwendungen wie der Elektronikmontage. Jeder Greifmechanismus hat spezifische Vorteile und wird entsprechend den Anforderungen der jeweiligen Anwendung ausgewählt. **

Wie lässt sich die Effektivität einer Ranking-Analyse zur Suchmaschinenoptimierung messen? Welche Faktoren beeinflussen das Ranking-Ergebnis einer Webseite?
Die Effektivität einer Ranking-Analyse zur Suchmaschinenoptimierung kann anhand der Verbesserung des Rankings einer Webseite in den Suchergebnissen gemessen werden. Faktoren wie relevanter Content, Backlinks, technische Optimierungen und Nutzererfahrung beeinflussen das Ranking-Ergebnis einer Webseite. Eine regelmäßige Überwachung und Anpassung dieser Faktoren kann die Effektivität der SEO-Maßnahmen steigern. **
Wie funktionieren Greifmechanismen in der Robotik und wie können sie effizient gestaltet werden, um Gegenstände präzise zu erfassen und zu bewegen?
Greifmechanismen in der Robotik funktionieren durch verschiedene Aktuatoren, die die Bewegung der Greifer steuern. Sie können effizient gestaltet werden, indem sie an die Form und Größe der zu greifenden Gegenstände angepasst werden. Sensoren können verwendet werden, um die Position und Beschaffenheit der Objekte zu erkennen und so eine präzise Erfassung und Bewegung zu ermöglichen. **
Top-Angebote
Produkte zum Begriff Greifmechanismen:
-
ABB ITS-DR-CSV Driver, CSV Datenbank2CQG150502S4061 ITS-DR-CSV Der Treiber ITS-DR-CSV wird für die Einbindung von CSV Datenbanken benutzt. Dieser Treiber benötigt als Voraussetzung mindestens eine Grundvariante vom Integra Supervisor (IST-XXX-SUP).1491,75 €*Versand: 5,90 €Sichere Weiterleitung zum Anbieter
-
ABB ITS-DR-MYSQL Driver, MySQL Datenbank2CQG150503S4061 ITS-DR-MYSQL Der Treiber ITS-DR-MYSQL wird für die Einbindung von MySQL Datenbanken benutzt. Dieser Treiber benötigt als Voraussetzung mindestens eine Grundvariante vom Integra Supervisor (IST-XXX-SUP).1491,75 €*Versand: 5,90 €Sichere Weiterleitung zum Anbieter
-
ABB ITS-DR-ORCL Driver, Oracle 11G Datenbank2CQG150505S4061 ITS-DR-ORCL Der Treiber ITS-DR-ORCL wird für die Einbindung von Oracle 11G Datenbanken benutzt. Dieser Treiber benötigt als Voraussetzung mindestens eine Grundvariante vom Integra Supervisor (IST-XXX-SUP).1491,75 €*Versand: 5,90 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Greifmechanismus und welche verschiedenen Arten von Greifmechanismen gibt es?
Ein Greifmechanismus funktioniert, indem er Objekte mit Hilfe von Greifbacken oder Fingern ergreift und festhält. Es gibt verschiedene Arten von Greifmechanismen, wie zum Beispiel pneumatische, hydraulische oder elektrische Greifer, die je nach Anwendungsbereich und Anforderungen eingesetzt werden können. Jeder Greifmechanismus verfügt über spezifische Merkmale und Eigenschaften, die es ermöglichen, Objekte sicher zu greifen und zu transportieren. **
-
Was sind verschiedene Arten von Greifmechanismen und wie werden sie in der Industrie eingesetzt?
Verschiedene Arten von Greifmechanismen sind zum Beispiel pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Sie werden in der Industrie eingesetzt, um Objekte zu greifen, zu transportieren und zu positionieren. Je nach Anforderungen und Einsatzgebiet werden die Greifmechanismen entsprechend ausgewählt und eingesetzt. **
-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in der Robotik eingesetzt?
Es gibt drei Hauptarten von Greifmechanismen in der Robotik: parallele Greifer, Finger-Greifer und Saugnäpfe. Parallele Greifer werden verwendet, um Objekte mit parallelen Backen zu greifen, während Finger-Greifer flexible Finger haben, um verschiedene Formen zu greifen. Saugnäpfe werden eingesetzt, um Objekte mit glatten Oberflächen durch Vakuum zu greifen. **
-
Was ist eine Index Suchmaschine?
Was ist eine Index Suchmaschine? Eine Index Suchmaschine ist eine spezielle Art von Suchmaschine, die das Internet nach Inhalten durchsucht und diese in einem Index speichert. Dieser Index wird dann verwendet, um Suchanfragen von Benutzern zu beantworten und relevante Ergebnisse zurückzugeben. Index Suchmaschinen verwenden komplexe Algorithmen, um die Relevanz von Webseiten für bestimmte Suchanfragen zu bestimmen. Beispiele für Index Suchmaschinen sind Google, Bing und Yahoo. Sie spielen eine wichtige Rolle dabei, Benutzern dabei zu helfen, relevante Informationen im Internet zu finden. **
Ähnliche Suchbegriffe für Greifmechanismen
-
Sicherheitshalbschuhe S3 "RAVING RANKING" anthrazit - 38 - grauUmweltfreundlich Sicherheitshalbschuhe Die Sicherheitshalbschuhe S3 "RAVING RANKING" von DIKE® in der Farbe anthrazit sind die idealen Begleiter für Ihren Arbeitsalltag. Das Obermaterial aus vollnarbigem recycelbarem Nappaleder mit pull-up Einsätzen aus PU ist besonders robust. Das Innenfutter Solidbreath® ist mit offenen Zellen, die das Schwitzen der Füße und unangenehme Gerüche verhindern. Die herausnehmbare Einlegesohle aus recyceltem EVA ist anatomisch geformt. Die Laufsohle aus umweltfreundlichem und kompaktem PU ist besonders rutschsicher. Die Zwischensohle aus recycelbarem PU-Schaum bietet hervorragende Dämpfung. Um die nötige Sicherheit kümmert sich der HighSafe-Tex® Durchtrittschutz und die Schutzkappe aus Aluminium. Verschlossen werden die Halbschuhe mit einer klassischen Schnürung. Besonderheiten Robustes Obermaterial Solidbreath® Futter, für trockene Füße Herausnehmbare, recycelte Einlegesohle Rutschsichere Laufsohle, umweltfreundlich HighSafe-Tex® Durchtrittschutz Spezifikationen Obermaterial: Leder Futter: Solidbreath®Sohle: PU Schutzkappe: Aluminium Durchtrittschutz: Textil Normen: EN ISO 20345 S3 SRC118,90 €*Versand: 6,95 €Sichere Weiterleitung zum Anbieter
-
Building Information ModelingBuilding Information Modeling , Technologische Grundlagen und industrielle Praxis , Handschuhe, Mützen & Schwämme > Autopflege & Aufbereitung , Auflage: 2., akt. Aufl. 2021, Erscheinungsjahr: 20211229, Inhalt/Anzahl: 1, Inhalt/Anzahl: 1, Beilage: Book + eBook, Titel der Reihe: VDI-Karriere##, Redaktion: Borrmann, André~König, Markus~Koch, Christian~Beetz, Jakob, Auflage: 21002, Auflage/Ausgabe: 2., akt. Aufl. 2021, Seitenzahl/Blattzahl: 868, Abbildungen: 388 Abbildungen, 314 Abbildungen in Farbe. Book + eBook., Themenüberschrift: TECHNOLOGY & ENGINEERING / Construction / General, Keyword: Bauprozesssimulation;Building Information Modeling;Datenmanagement;Datenverwaltung;computergestütztes kollaboratives Arbeiten;geometrische Modellierung, Fachschema: Bau / Bauberufe~Bauberuf~CAD - Computer Aided Design~CAM - Computer Aided Manufacturing ~F u. E (Forschung und Entwicklung)~Ingenieurwissenschaft - Ingenieurwissenschaftler~Business / Management~Management~Maschinenbau~Wissenschaft~Technik / Soziologie, Politik, Recht, Wirtschaft~Informationstechnologie~IT~Technologie / Informationstechnologie~Bau / Hochbau~Hochbau~EDV / Theorie / Allgemeines, Fachkategorie: Industrielle Anwendungen der wissenschaftlichen Forschung und technologische Innovation~Bauhandwerk~Umweltwissenschaften, Umwelttechnik~Computer-Aided Design (CAD)~Informationstechnik (IT), allgemeine Themen~Hochbau und Baustoffe~Computeranwendungen in Industrie und Technologie, Imprint-Titels: Springer Vieweg, Warengruppe: HC/Bau- und Umwelttechnik, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Sender’s product category: BUNDLE, Länge: 245, Breite: 177, Höhe: 51, Gewicht: 1674, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,129,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Kaiser, Peter: Building Information ModelingBuilding Information Modeling , Grundlagen und Praxis im Elektrohandwerk , Auto-Anbau- & -Zubehörteile > Auto & Motorrad: Teile , Erscheinungsjahr: 20240709, Produktform: Kartoniert, Titel der Reihe: de-Fachwissen##, Autoren: Kaiser, Peter, Seitenzahl/Blattzahl: 306, Keyword: Architekt; BIM; Building Information Modeling; Digitalisierung; Elektrohandwerk; Kaiser; Normierung; Planer; Statiker, Fachschema: Elektroberufe / Elektrohandwerk~Elektrohandwerk~Elektroinstallation~Installation (Bau) / Elektrohandwerk~Technologie, Fachkategorie: Technologie, allgemein, Warengruppe: TB/Technik allgemein, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 209, Breite: 146, Höhe: 19, Gewicht: 452, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,39,80 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Sicherheitshalbschuhe S3 "RAVING RANKING" anthrazit - 39 - grauUmweltfreundlich Sicherheitshalbschuhe Die Sicherheitshalbschuhe S3 "RAVING RANKING" von DIKE® in der Farbe anthrazit sind die idealen Begleiter für Ihren Arbeitsalltag. Das Obermaterial aus vollnarbigem recycelbarem Nappaleder mit pull-up Einsätzen aus PU ist besonders robust. Das Innenfutter Solidbreath® ist mit offenen Zellen, die das Schwitzen der Füße und unangenehme Gerüche verhindern. Die herausnehmbare Einlegesohle aus recyceltem EVA ist anatomisch geformt. Die Laufsohle aus umweltfreundlichem und kompaktem PU ist besonders rutschsicher. Die Zwischensohle aus recycelbarem PU-Schaum bietet hervorragende Dämpfung. Um die nötige Sicherheit kümmert sich der HighSafe-Tex® Durchtrittschutz und die Schutzkappe aus Aluminium. Verschlossen werden die Halbschuhe mit einer klassischen Schnürung. Besonderheiten Robustes Obermaterial Solidbreath® Futter, für trockene Füße Herausnehmbare, recycelte Einlegesohle Rutschsichere Laufsohle, umweltfreundlich HighSafe-Tex® Durchtrittschutz Spezifikationen Obermaterial: Leder Futter: Solidbreath®Sohle: PU Schutzkappe: Aluminium Durchtrittschutz: Textil Normen: EN ISO 20345 S3 SRC118,90 €*Versand: 6,95 €Sichere Weiterleitung zum Anbieter
-
Was sind die unterschiedlichen Arten von Greifmechanismen, die in der Robotik und Fertigungstechnik zur Anwendung kommen?
Die verschiedenen Arten von Greifmechanismen in der Robotik und Fertigungstechnik sind pneumatische Greifer, elektrische Greifer und hydraulische Greifer. Pneumatische Greifer verwenden Druckluft, um Objekte zu greifen und zu halten. Elektrische Greifer nutzen elektrische Motoren, um Objekte zu greifen, während hydraulische Greifer Hydraulikflüssigkeit verwenden, um Kraft aufzubauen und Objekte zu greifen. **
-
Was sind die verschiedenen Arten von Greifmechanismen und wie werden sie in verschiedenen technischen Anwendungen eingesetzt?
Die verschiedenen Arten von Greifmechanismen sind pneumatische, hydraulische und elektrische Greifer. Pneumatische Greifer werden häufig in der Automatisierungstechnik eingesetzt, hydraulische Greifer in schweren Lastenanwendungen und elektrische Greifer in präzisen und sensiblen Anwendungen wie der Elektronikmontage. Jeder Greifmechanismus hat spezifische Vorteile und wird entsprechend den Anforderungen der jeweiligen Anwendung ausgewählt. **
-
Wie lässt sich die Effektivität einer Ranking-Analyse zur Suchmaschinenoptimierung messen? Welche Faktoren beeinflussen das Ranking-Ergebnis einer Webseite?
Die Effektivität einer Ranking-Analyse zur Suchmaschinenoptimierung kann anhand der Verbesserung des Rankings einer Webseite in den Suchergebnissen gemessen werden. Faktoren wie relevanter Content, Backlinks, technische Optimierungen und Nutzererfahrung beeinflussen das Ranking-Ergebnis einer Webseite. Eine regelmäßige Überwachung und Anpassung dieser Faktoren kann die Effektivität der SEO-Maßnahmen steigern. **
-
Wie funktionieren Greifmechanismen in der Robotik und wie können sie effizient gestaltet werden, um Gegenstände präzise zu erfassen und zu bewegen?
Greifmechanismen in der Robotik funktionieren durch verschiedene Aktuatoren, die die Bewegung der Greifer steuern. Sie können effizient gestaltet werden, indem sie an die Form und Größe der zu greifenden Gegenstände angepasst werden. Sensoren können verwendet werden, um die Position und Beschaffenheit der Objekte zu erkennen und so eine präzise Erfassung und Bewegung zu ermöglichen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.